![ys_emblem_background_dorian_RGB.png]](https://helpcenter.yellowscan.com/hs-fs/hubfs/ys_emblem_background_dorian_RGB.png?height=40&name=ys_emblem_background_dorian_RGB.png)
Precision、Accuracy、Mismatchとは
YellowScanでは、システムの性能や仕様を示す指標として、Precision、Accuracy、Mismatchの3つの値を提供しています。これらの値からシステムの性能を把握できますが、これらの値がそのまま点群の厚みを表すわけではありません。 それぞれの意味を詳しく説明します。
Precision(ばらつき)
平坦で硬い地表面を対象に、同一ストリップから取得されたLiDAR点群について、各点から平均平面への直交距離を算出し、その標準偏差を求めます。最終的なPrecisionの値は、すべてのストリップの標準偏差を平均したものです。
計算の概要:
- 評価対象エリア内の各ストリップについて、各点から、そのストリップの平均平面までの直交距離を算出します。
- 各ストリップの距離の標準偏差を求め、それらを平均した値をPrecisionとします。

Mismatch(ストリップ間のずれ)
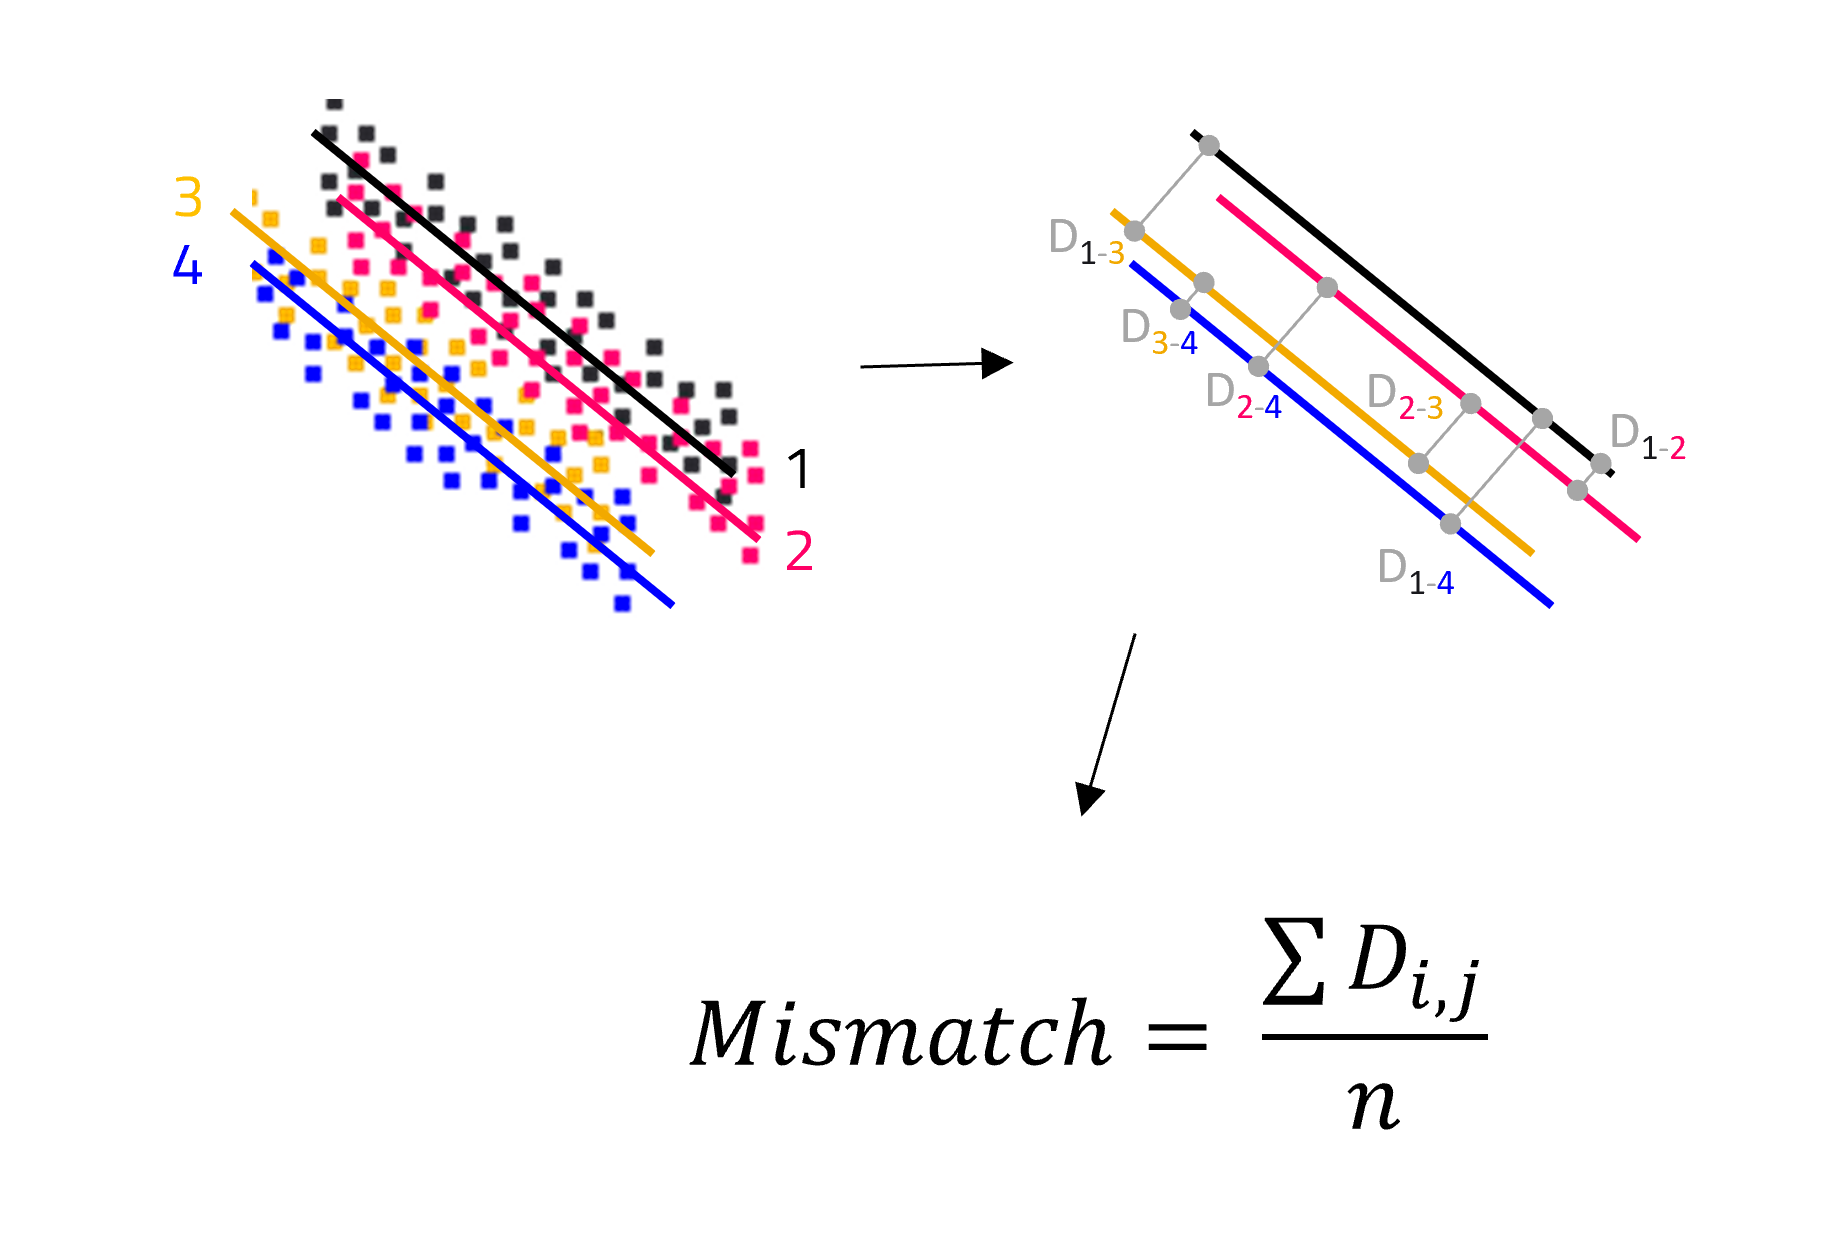
平坦で硬い地表面を対象に、各ストリップのLiDAR点群を平面として近似します。すべてのストリップの組み合わせについて、平面間の距離を算出し、その平均値を求めます。
計算の概要:
- 評価対象エリア内の各ストリップの点群を、それぞれ平均平面として近似します。
- ストリップのすべての組み合わせについて、平面間の距離を算出します。
- 算出されたすべての平面間距離を平均した値をMismatchとします。
Accuracy(正確度)
Accuracyは、地上基準点(GCP)を用いて評価する指標です。RMSE(Z)とMean Bias Error(平均偏差誤差)によって評価します。
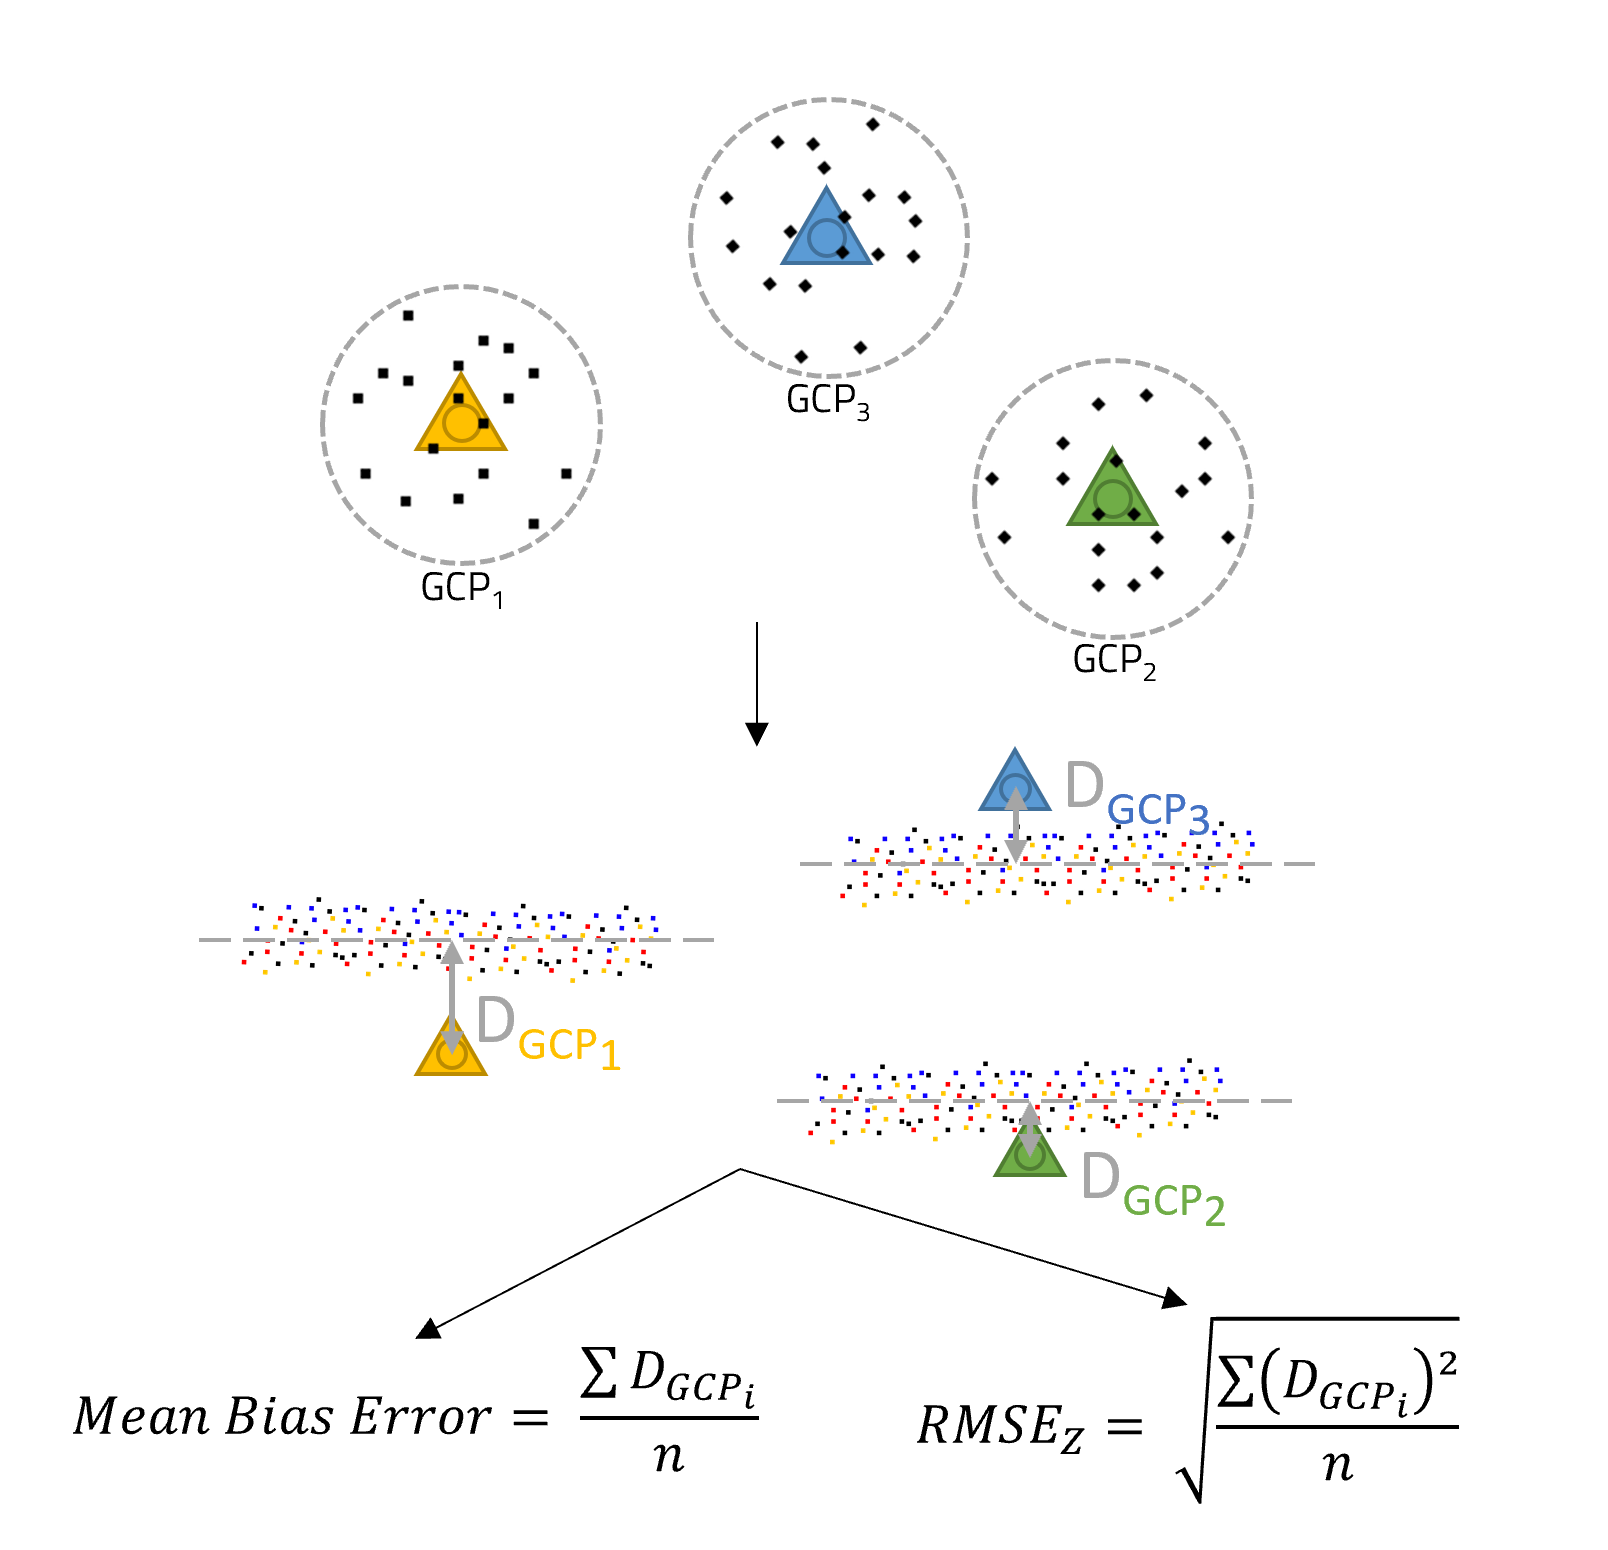
Mean Bias Errorは、各GCPの標高と、そのGCPに対応する一定の半径内に存在するLiDAR点群の平均標高との差を平均した値です。
Accuracyの計算方法:
- 各GCPの周囲に評価範囲を設定するための半径を指定します。
- すべてのストリップの点群を使用して、その範囲内の平均平面を求めます。
- 各GCPについて、GCPと平均平面との距離を1つ算出します。
- すべてのGCPについて算出した距離(D_GCPi)の平均値をMean Bias Errorとします。
- Mean Bias Errorには正負の符号があり、点群全体がGCPに対してどの程度偏っているかを示します。
- RMSEは、GCPに対する誤差のばらつきを示します。
- RMSEは、各誤差を二乗し、その平均値を求めたうえで平方根を取って算出します。
 正規分布
正規分布は、ガウス分布とも呼ばれる統計的な分布で、さまざまな自然現象や測定データで見られます。
正規分布では、データが平均値を中心に左右対称に分布し、釣鐘型の曲線を形成します。この分布は、平均値と標準偏差によって特徴づけられます。平均値はデータの中心を、標準偏差はデータのばらつきの大きさを表します。
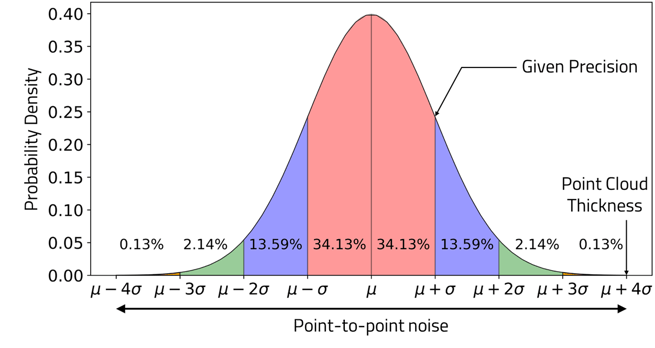
YellowScanが示すPrecisionは、**1σ(標準偏差1つ分)**を基準としています。1σによる精度の表現は、工学、製造、品質管理、科学研究などの分野で広く使用されています。
例えば、Precisionが2 cmの場合、正規分布を仮定すると、以下のようになります。
- **68.27%**の点が、平均値から±2 cm(1σ)の範囲内に分布します。
- **95.45%**の点が、平均値から±4 cm(2σ)の範囲内に分布します。
- **99.73%**の点が、平均値から±6 cm(3σ)の範囲内に分布します。
つまり、正規分布を仮定した場合、断面図では、点群の約99.73%が合計12 cmの厚みの範囲内(平均値を中心に±6 cm)に分布すると予想されます。
ただし、この値には、重複するストリップ間のずれ(Mismatch)は含まれていません。Precisionは各ストリップのばらつきを評価し、各ストリップの標準偏差を平均して算出されるためです。
ストリップが重複するエリアでは、Mismatchによって点群の厚みが増加する可能性があります。重複エリアで品質の高い点のみを残すように処理することで、Mismatchの影響を軽減できる場合があります。
まとめ
点群の厚みは、Precisionによる点群のばらつきと、ストリップ間のずれ(Mismatch)など、複数の誤差要因が組み合わさって決まります。
点群の品質を評価する際には、これらの要因を総合的に考慮する必要があります。単一の指標だけで、点群全体の品質や厚みを完全に評価することはできません。